 Mores
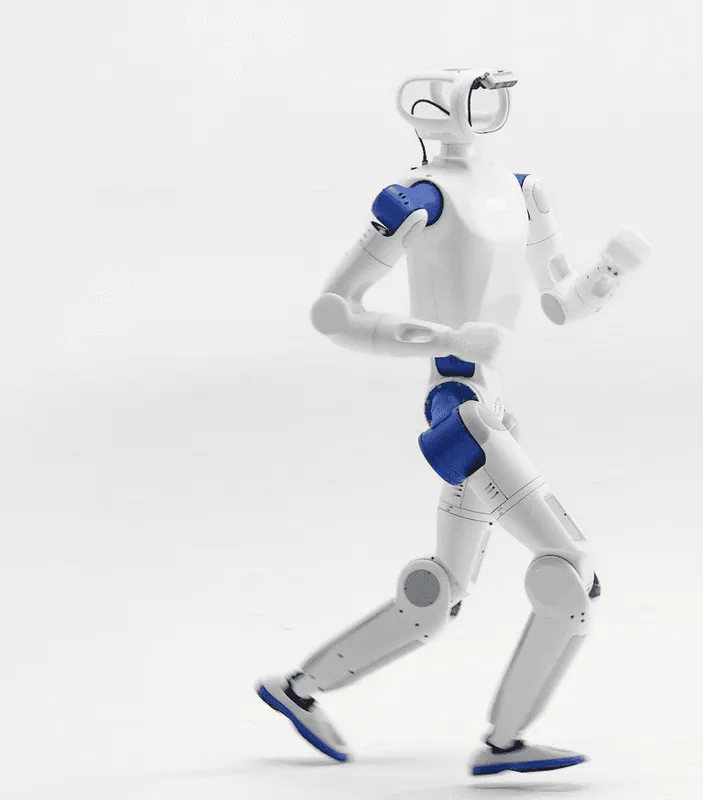
机器人公司 RoboParty 发布人形机器人 RP1,并将其定位为全栈开源平台。与只提供 SDK 或少量 API 的做法不同,该公司公开了从机械与电气设计、自研关节模组到固件、机器人模型、部署与学习工具的整条开发链,并于 10 月 25 日发布白皮书。
RP1 身高 135 厘米,开源版本有 24 个主动自由度,Pro 版本为 30 个,其中头部 2 个、每条手臂 7 个,更适合较复杂的操作研究。头部与手部模组可更换,以适配教育科研、数据采集、导览和娱乐等不同用途。
发布内容与白皮书
RoboParty 将 RP1 定位为全栈开源平台,公开范围覆盖机械与电气设计、自研关节模组、固件、机器人模型以及部署与学习工具。公司于 10 月 25 日发布白皮书,对这套开源方案作出说明。
与只提供 SDK 或少量 API 的常见做法相比,RoboParty 选择公布整条开发链上的材料。这意味着外部开发者不仅能调用机器人的接口,还能接触到硬件设计文件、关节固件和仿真模型等底层内容。
RP1 的规格与自由度
RoboParty 还展示了机器人连续行走、跟踪人体动作、受推后恢复平衡以及跌倒后起身的能力。
关节模组与结构设计
硬件以 RoboParty 自研的 ROMOMO 一体化旋转关节模组为核心。按已公布的规格,其额定峰值扭矩范围为 25 至 160 牛顿米,采用 48V 供电和 CAN-FD 通信。
该模组将内转子电机与行星减速器组合,在低转子惯量带来的快速响应与刚度、过载容忍度和成本之间作出取舍。
结构上,RP1 采用非同轴髋部和并联踝部,后者由两个电机共同控制俯仰与横滚;夹具式安装配合中空走线,使关节更易于拆装。
GitHub 上的开源项目
在 GitHub 上,RP1 总览仓库链接到多个子项目,包括机械源文件、电子部分、测试与装配流程、ROMOMO 关节固件与上位机工具、配备 C++、Python 和 ROS 2 SDK 的 RP Hand 灵巧手、整机测试以及控制器应用。
仓库列出的硬件材料涵盖机械 CAD、原理图、PCB 布局、Gerber 文件、物料清单和装配文档;仿真方面则提供 URDF、MJCF 和网格模型。来源文章提示,各次发布的具体范围应以对应子仓库为准。
软件栈与测试计划
软件方面,嵌入式栈通过统一设备接口连接电机、惯性传感器和电池管理系统,控制以 500Hz 运行,策略更新频率为 50Hz。
名为 hhtools 的开源运动重定向工具可将人体动作映射到机器人上,同时遵守关节限位与地面接触约束。在 PartyOS 开发基座下,基础运动层的部分内容已经开放,包括 hhtools、MimicLite 以及负责扰动恢复与跌倒恢复的 UFO 项目;意图表示和智能体技能编排等更高层仍处于研究阶段。
RoboParty 已开放 RP1 测试计划申请,面向拥有实际项目、愿意提交 issue 并反馈平台问题的开发者和团队。
要点
- RP1 身高 135 厘米,开源版 24 个主动自由度
- Pro 版本为 30 个自由度,头部 2 个、每臂 7 个
- 白皮书于 10 月 25 日发布
- 关节模组峰值扭矩 25 至 160 牛米,48V 供电
- 控制以 500Hz 运行,策略更新频率 50Hz
正在读取登录状态…
暂无讨论,说说你的看法吧